


Detailed description
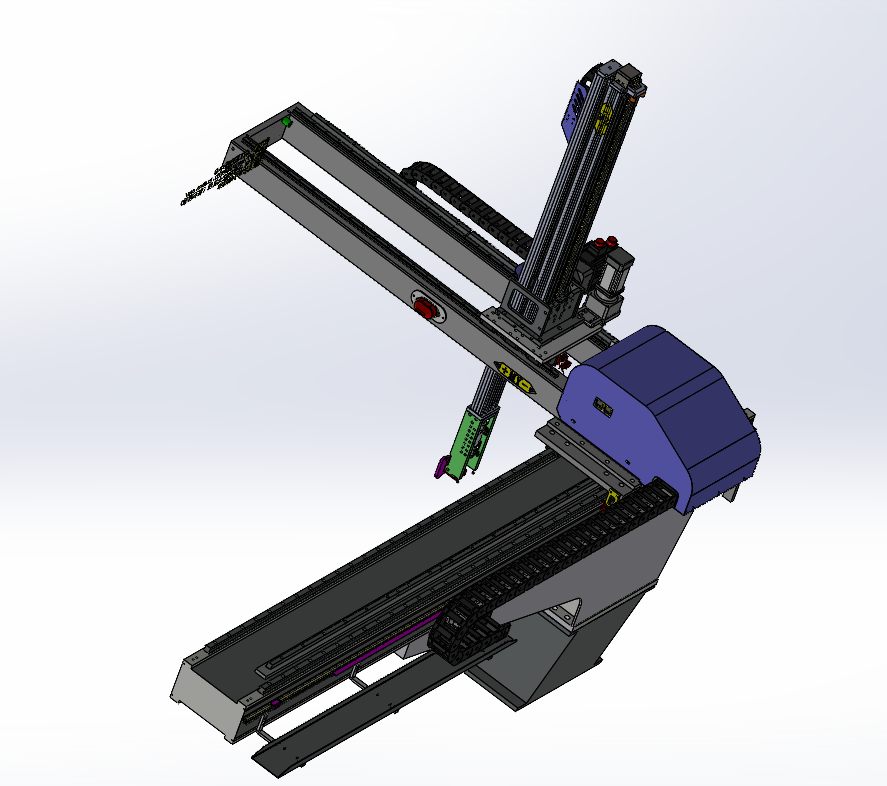
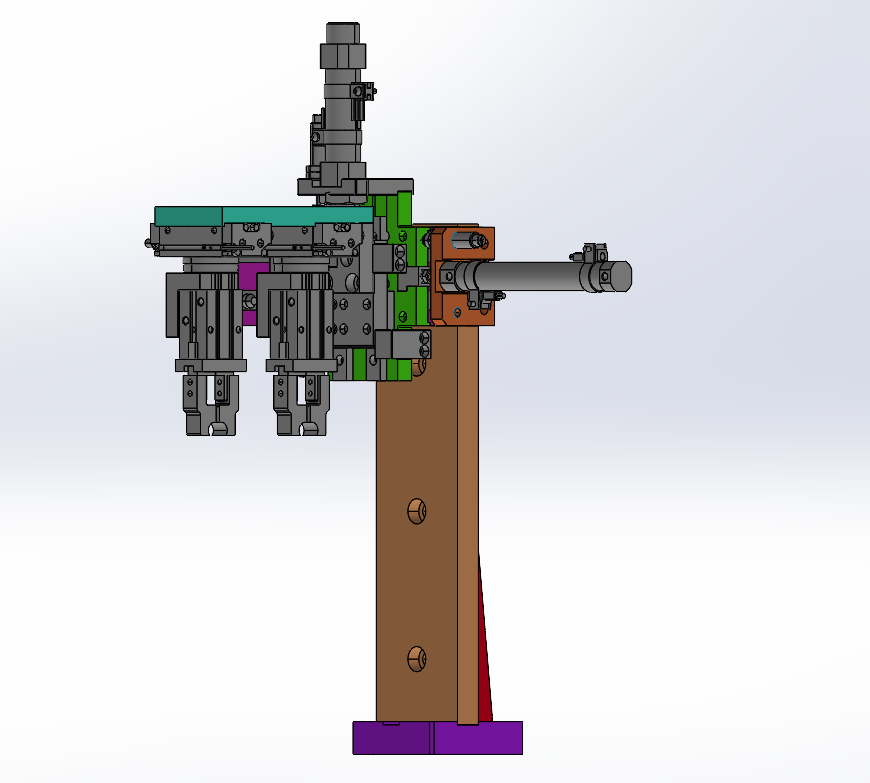
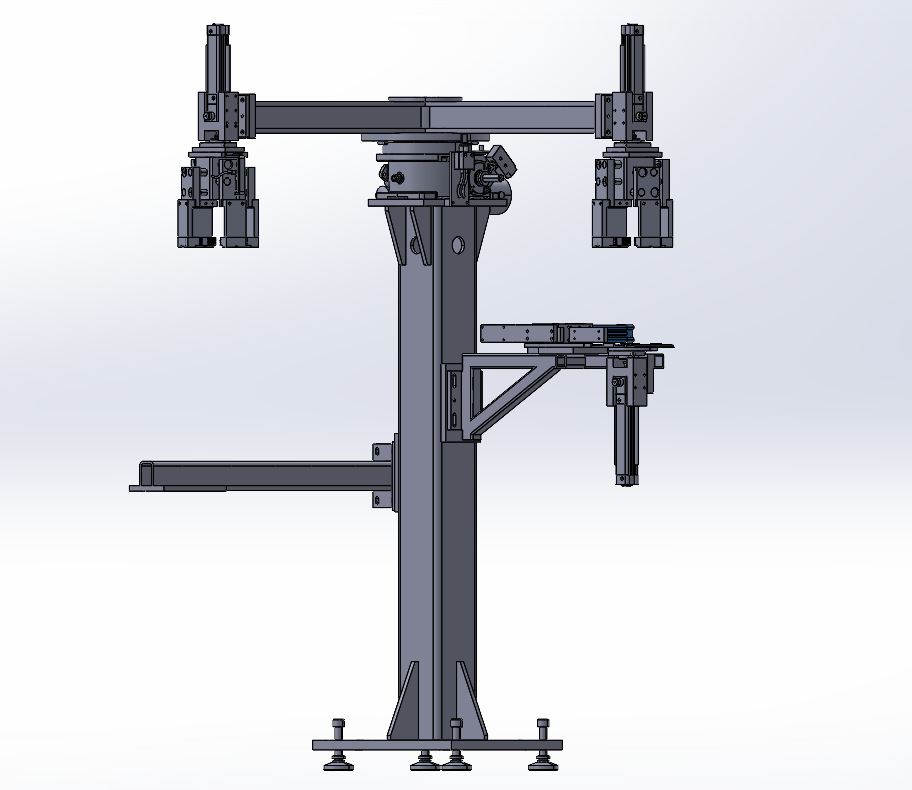
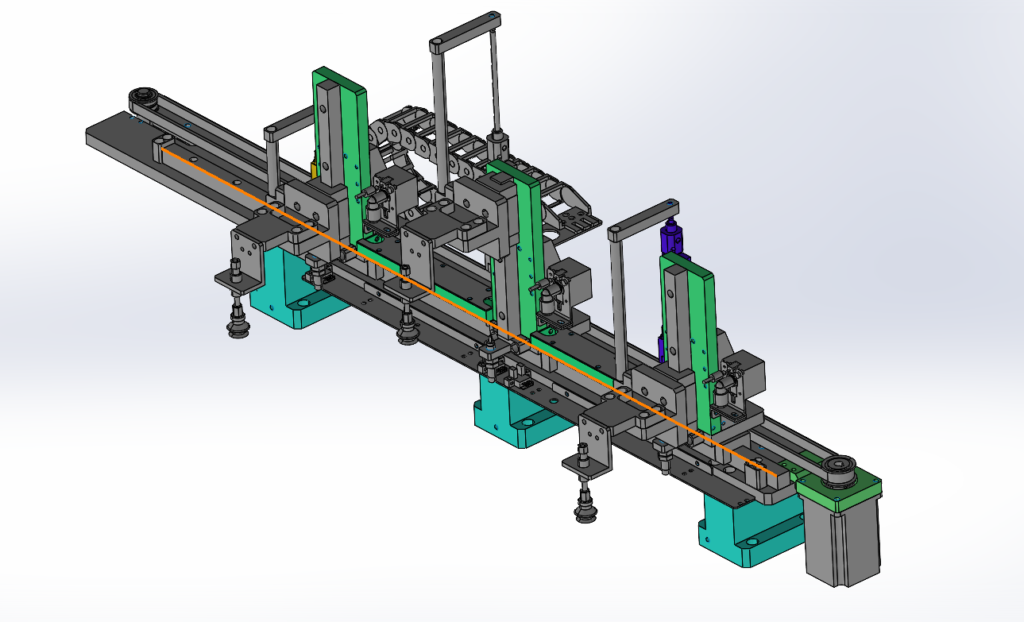
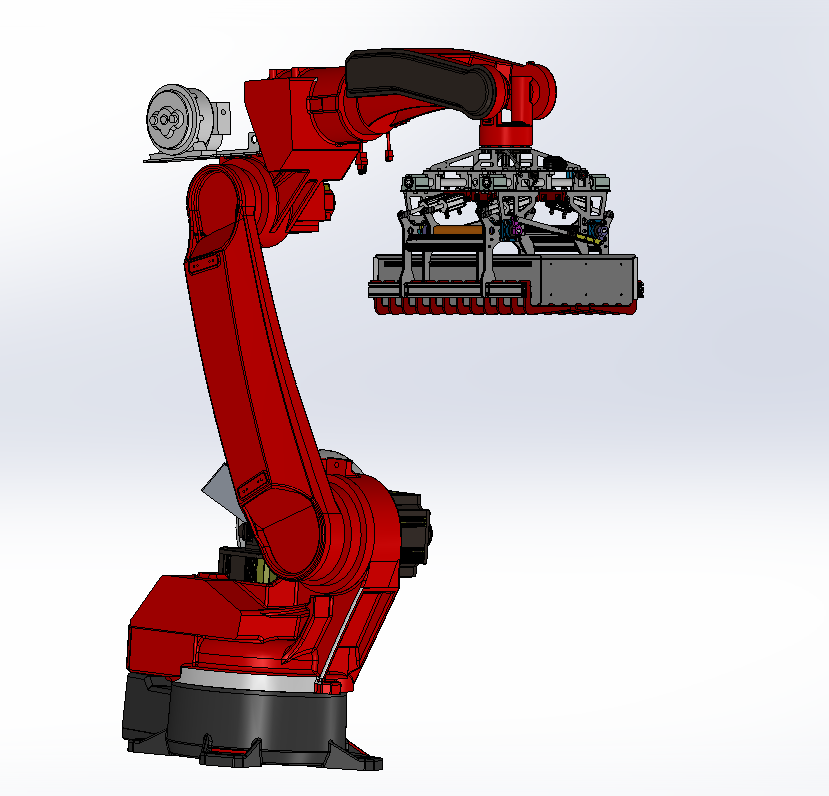
Robot tay gắp là thiết bị tự động hóa sử dụng cánh tay robot kết hợp với bộ kẹp (Gripper) để thực hiện các thao tác gắp, di chuyển, đặt và sắp xếp sản phẩm hoặc chi tiết trong dây chuyền sản xuất. Robot có thể được lập trình để thực hiện các chuyển động theo vị trí và chu trình định sẵn, đảm bảo độ chính xác và khả năng hoạt động liên tục.
Tùy theo yêu cầu sản xuất, robot có thể sử dụng kẹp cơ khí, kẹp khí nén, kẹp điện hoặc đầu hút chân không. Robot tay gắp thường được ứng dụng trong các công đoạn cấp phôi, lắp ráp, đóng gói, phân loại, xếp sản phẩm và lấy sản phẩm ra khỏi máy. Việc sử dụng robot giúp giảm nhân công, tăng năng suất, nâng cao độ chính xác và đảm bảo an toàn trong môi trường sản xuất.